

精准赋能未来:天陆海持续研发突破,让导航更精准.
2025-12-08

2026-11-17 13:54:17
很多地面无人车研发工程师在做导航选型时,会优先关注开阔环境下的定位精度指标。量程、更新频率、接口类型,各项参数琳琅满目。但项目落地之后才发现:一进入隧道、桥下、楼宇遮挡区域,定位就开始漂移跳变,直接影响整车安全运行。
答案的关键就在于卫星与惯性的融合能力。作为地面无人载体的核心感知底座,卫惯组合导航,解决的正是复杂工况下定位连续性的痛点。
卫星导航 GNSS 可以输出绝对地理坐标,在无遮挡的开阔场地定位表现优异,但它的短板同样突出:高度依赖卫星可视条件,一旦被建筑、山体遮挡,信号就会衰弱甚至丢失。
惯性导航(INS)依靠陀螺仪、加速度计自主解算载体姿态位置,不依赖外部信号,但长时间独立工作,误差会随时间累积漂移。
卫星 + 惯性组合导航,就是将两套系统优势互补,通过融合算法协同工作:
● GNSS 信号良好时:卫星持续校准惯导漂移,修正陀螺仪偏差,抑制累计误差;
● GNSS 信号丢失瞬间:惯导无缝接管,实时解算车辆姿态、位置、速度,持续航位推算;
● 信号恢复后:系统自动平滑衔接数据,不会出现定位跳变。
一句话总结:GNSS 负责给绝对坐标,惯导负责信号断连时的安全兜底。
惯性导航误差会随时间不断累积,在卫星信号频繁中断的作业场景,卫惯融合的价值被充分放大。
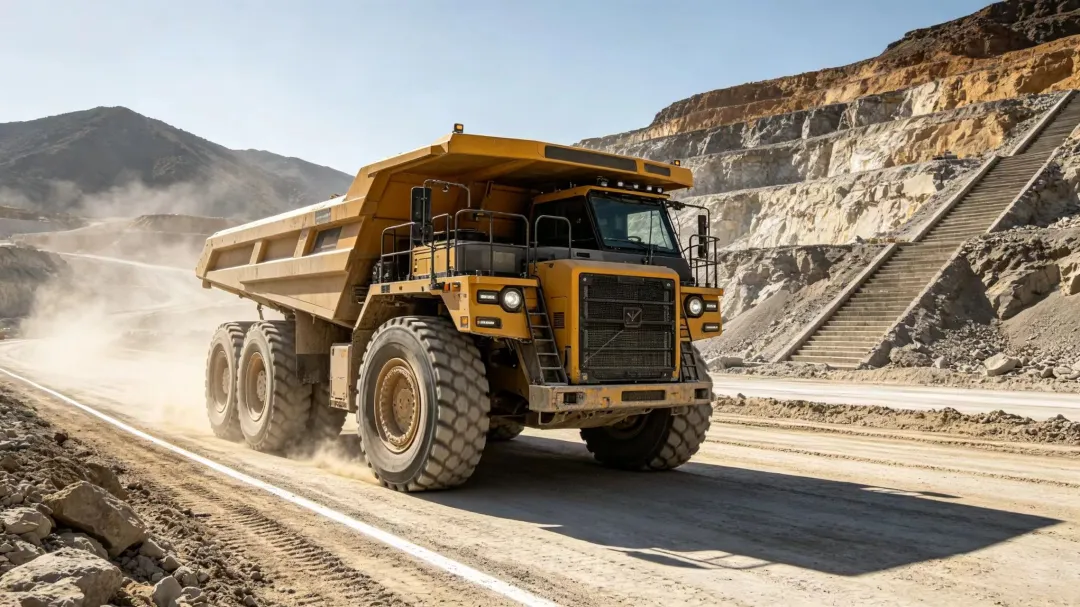
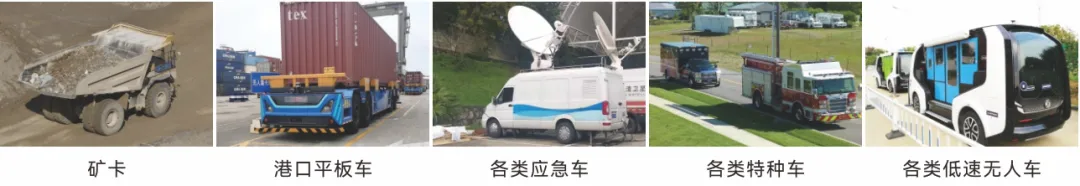
1. 矿山重载无人车
矿区山体遮挡、粉尘环境,卫星信号频繁衰弱。重载矿卡长期颠簸振动,对导航设备抗振、宽温性能要求严苛。卫星惯性组合导航在信号间断期间持续输出航向位置,保障车辆沿规划路线自动行驶,守护矿区运输安全。
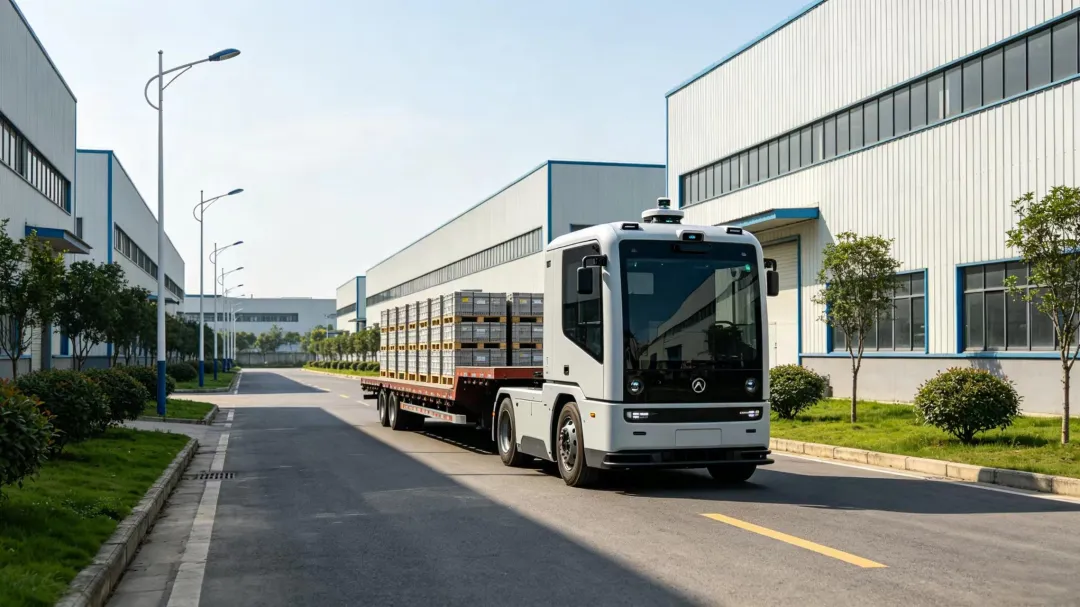
2. 园区厂区无人转运车
厂区厂房、林木遮挡,车辆频繁在室内外场景切换。组合导航保障无人转运车进出厂房、穿行楼宇之间定位连续,稳定完成物料自动转运、定点停靠作业。
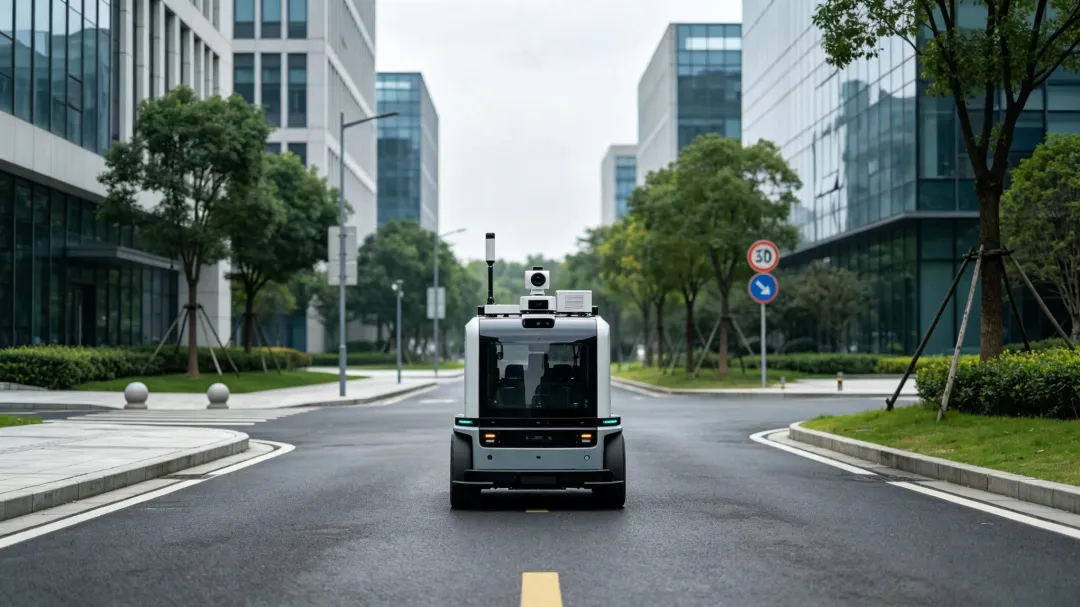
3. 城市 / 园区巡检无人车
城市高楼峡谷、林荫道路,卫星信号时断时续。一旦 GNSS 失效,组合导航无缝接续定位,保证巡检路线不偏移,持续完成安防、设备巡检任务。
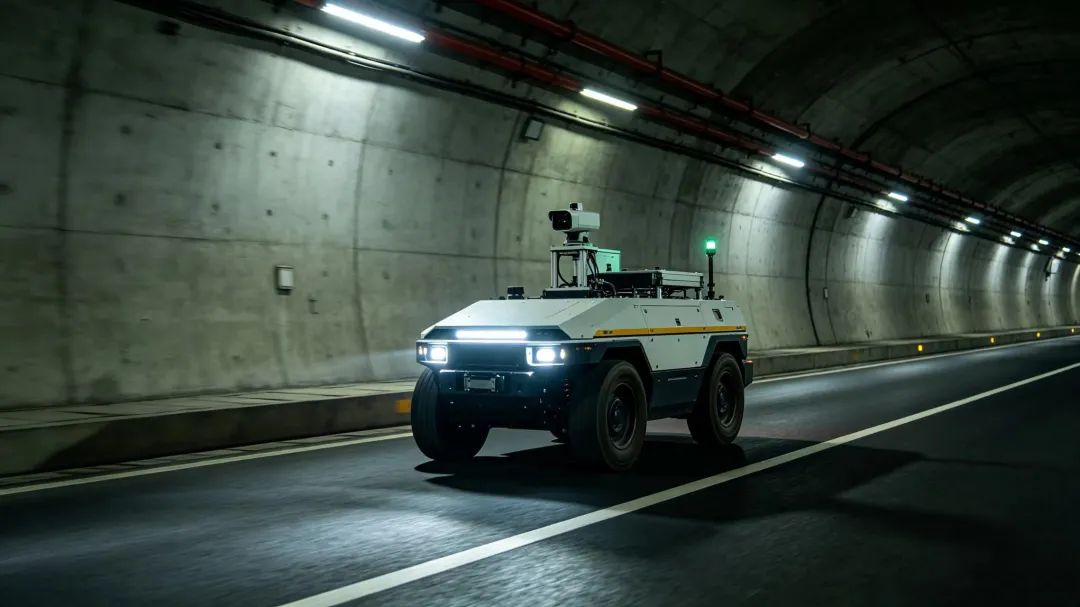
4. 隧道应急无人车
隧道内部完全无卫星信号,属于定位难题场景。卫星惯导组合导航依靠惯性航位推算,在隧道全程保持稳定定位输出,支撑隧道巡检、应急探测等特种作业。
很多项目选型只看重开阔环境下的静态定位精度,却忽略最关键的指标 ——卫星丢星后的纯惯性航位推算性能,这直接决定无人车在遮挡场景能不能安全运行。
纯惯性航位推算的核心取决于陀螺仪零偏稳定性:零偏稳定性越优,丢星之后位置误差增长越缓慢,可以给无人车预留充足的处置时间。
如果零偏稳定性较差,短短数十秒就会出现较大位置偏差,极易造成路线偏移、碰撞事故。
所以选型第一步,重点考察组合导航在 GNSS 失锁后的定位保持能力。
随着智慧矿山、园区自动化、特种地面无人装备从示范演示走向批量商用,行业的考核标准正在发生明显转变。
过去项目更多看重样机在理想开阔场地的演示效果;现在商业化落地,更看重真实复杂工况下的稳定性。隧道、桥下、厂区半封闭空间的常态化作业,倒逼导航系统必须具备卫星拒止环境下的兜底能力。
仅依靠 GNSS 的简易方案,只能完成演示,无法应对真实作业环境。具备可靠纯惯性航位推算能力的卫星惯性组合导航,逐步成为工业级无人车的标配。
对于导航厂商而言,不只是硬件简单组装,更考验陀螺仪核心器件性能、整机环境补偿、多传感器融合算法综合实力。天陆海导航依托光纤陀螺全链条自研优势,持续迭代卫惯融合算法,匹配无人车产业不断升级的严苛工况要求。
无人车想要真正实现商业化落地,定位的连续性、可靠性,远比理想环境单点精度更加重要。卫星 + 惯性组合导航补齐单一卫星定位短板,让无人车在遮挡、干扰等复杂环境下,清晰知晓自身位置与姿态。
TLH-INS 车载定位定向导航系统产品参数
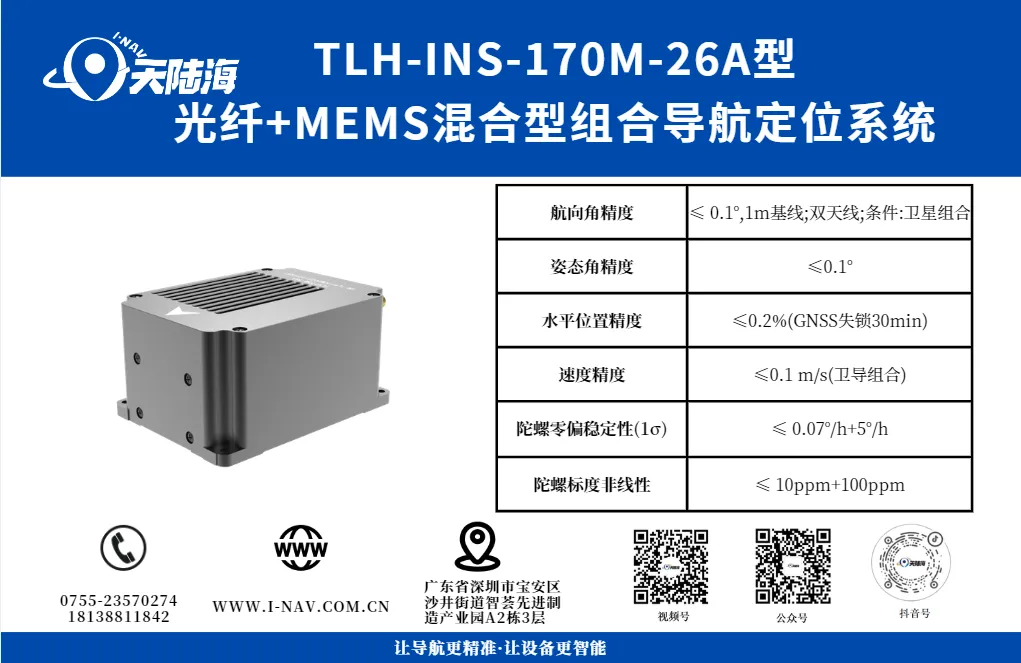
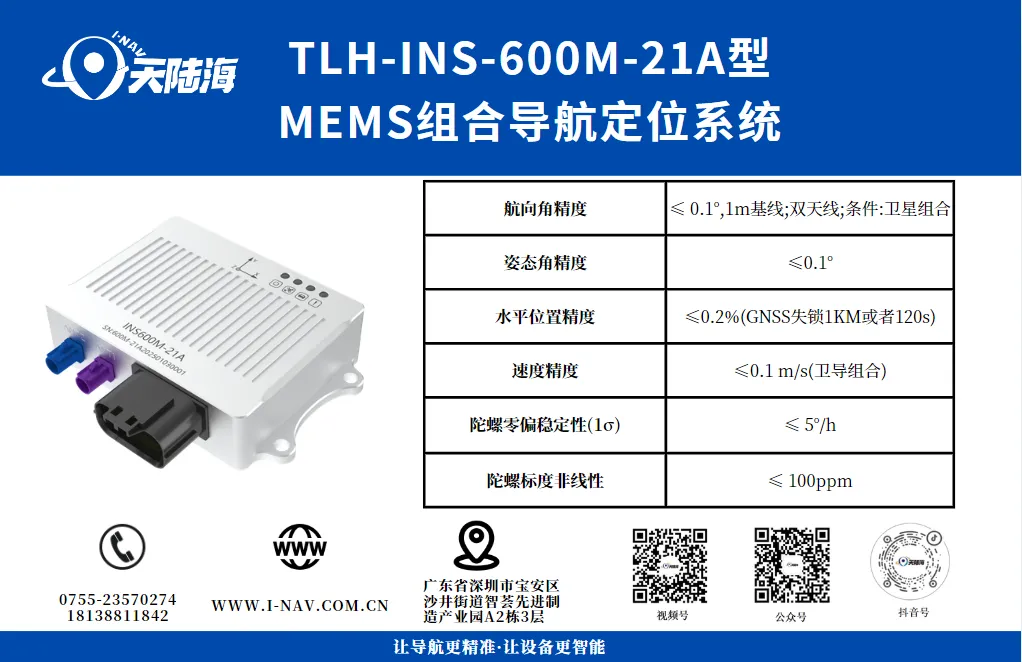
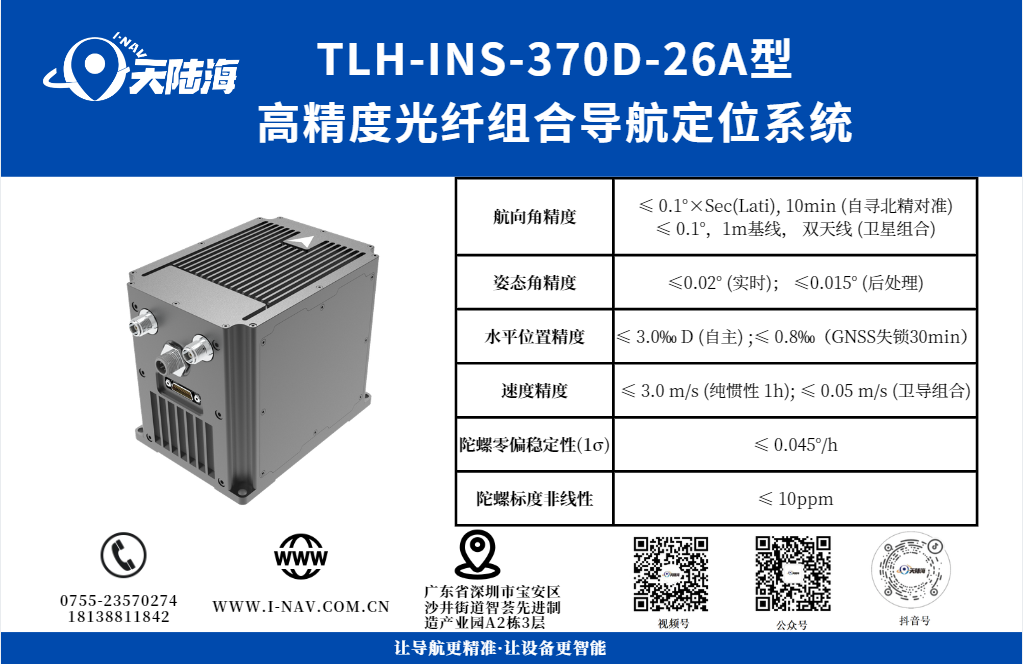
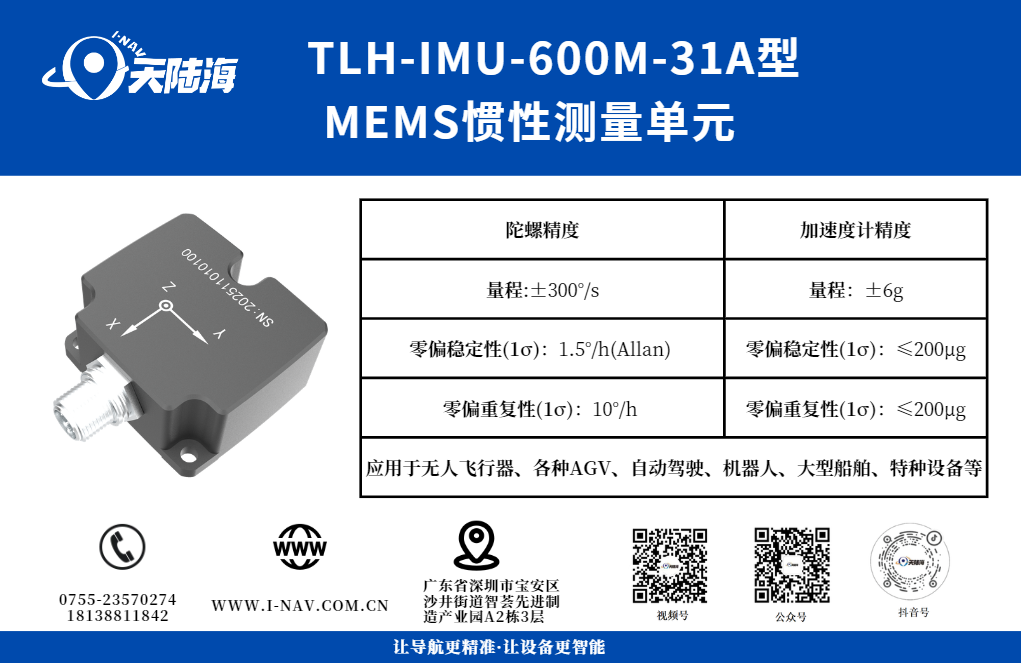
主要功能:
● 具有零速约束和车辆模型约束
● 具有在线标定功能,避免人为安装误差
● 具有时统接口,可与其他设备进行时间同步
● 配套的上位机软件功能完善,在线监测系统和惯性器件的工作状态和性能
技术特点:
● 输出频率高,数据稳定可靠
● 电路集成度高,导航解算、加表IF转换等电路集成化设计
● 整机一体化设计,结构紧凑,可内置GNSS模组和高程计
● 自主性强,基于车载配置的里程计等其他传感器进行自主导航与定位
● 接口丰富,适应性强,具有双CAN、RS422、RS232、同步秒冲等各类接口, 可根据用户需求进行定制
应用场景:
下一条没有了!

