

精准赋能未来:天陆海持续研发突破,让导航更精准.
2025-12-08

2026-11-13 17:18:23
导语:很多无人系统研发工程师在挑选光纤陀螺、光纤惯导时,常常会被一长串参数表看花眼。量程、带宽、重量、功耗…… 指标众多,到底优先看哪一项?答案是:零偏稳定性,它是评估光纤陀螺性能的第一门槛。
低空经济、海洋探测、特种无人装备快速发展,光纤陀螺作为惯性导航系统的核心传感单元,直接决定惯导在卫星拒止环境下的定位、测姿能力。
不少选型人员会把量程、尺寸放在第一位,等到样机外场试飞、海上实测才发现:短时间内定位漂移持续变大,航测轨迹偏移、姿态解算出错,追溯根源,大多是忽略了零偏稳定性。
简单来说:零偏,就是陀螺在静止、无转动条件下,输出的测量偏差;零偏稳定性,代表这个偏差随时间的波动程度。
理想状态下,陀螺静止时输出角速度应该为 0,但受光路、器件、环境温变等因素影响,会存在固定偏移。零偏稳定性衡量的,就是这个偏移值会不会乱飘。
单位一般是 °/h(度每小时),数值越小,代表陀螺越稳定。
● 低精度器件:
零偏漂移大,短时间就会积累巨大位置误差,适合短时间辅助定位;
● 高精度光纤陀螺:
零偏稳定性优异,长时间独立工作,误差缓慢累积,在 GNSS 信号丢失时,依然可靠输出姿态、位置信息。
一句话总结:零偏稳定性,决定了惯导 “脱离卫星之后,还能撑多久、准不准”。
惯性导航有一个无法绕开的特点:误差随时间积分累积。
角速度的微小偏差,经过持续积分,会不断放大角度、位置误差。哪怕陀螺量程再大、响应再快,如果零偏稳定性差,只要长时间无卫星信号,导航结果很快失效。
结合我们的无人机 / 无人装备场景:
1.长航时航测无人机
航测作业动辄几十分钟飞行,一旦进入山林遮挡区,GNSS 短暂丢失。零偏稳定性差,姿态角度慢慢偏移,直接造成航拍相片错位、点云模型变形,航测成果报废。
2.城市峡谷巡检
高楼遮挡下卫星信号频繁中断,需要惯导独立维持位姿。零偏漂移过大,无人机姿态解算出错,带来撞楼风险。
3.海上巡检、海洋观测装备
海面多路径效应,卫星信号干扰严重,海风持续扰动载体。优异的零偏稳定性,保障长时间海上作业,定位姿态不跑偏。
4.应急搜救、特种高机动无人机
灾害环境、复杂地形经常出现卫星拒止场景,惯导必须独立工作。零偏稳定性是保障飞行安全、任务连续性的底线指标。
很多供应商参数表会同时标注两个指标,很容易混淆:
▶ 零偏重复性:
多次开机,初始零偏之间的差异,可以通过标定补偿;
▶ 零偏稳定性:
同一开机周期内,零偏随时间的漂移,这一项很难靠后期算法完全消除。
这就是选型优先看它的核心原因:重复性可以出厂标定修正,但零偏随时间的随机漂移,是器件本身固有性能,算法补偿的改善空间有限。
简单类比:重复性好比每次跑步起点不一样,可以提前校准;零偏稳定性,是跑步过程中不由自主的跑偏,很难后期修正。
随着低空经济、港口自动化、海洋观测、无人车等市场从示范项目走向批量商用,整机厂商对惯导选型的评判标准,正在发生明显变化。
过去选型容易只看纸面精度参数,而如今外场实测、长时间连续作业的可靠性成为硬性考核标准,零偏稳定性,正是这项考核最核心的指标。
低端消费级 IMU 零偏漂移量大,复杂工况下,短短半小时定位误差就会超标,无法支撑长时间自主导航;高端光纤陀螺凭借优秀的零偏稳定性,在 GNSS 拒止环境保持稳定输出,但过去成本较高;如今行业需求催生高性价比工业级光纤惯导方案,在可控成本下,守住零偏稳定性这条底线,成为无人机、无人船、场内转运装备的优选方案。
作为专业惯导设备商,天陆海导航在光纤陀螺研发中,优先聚焦零偏稳定性优化,产品具备抗振动、宽温域、低漂移特性,可适配各类长航时、高机动无人平台,提供一体化 GNSS/INS 融合定位解决方案,从源头控制导航漂移,解决行业长时间自主导航痛点,助力客户装备快速落地、批量商用。
光纤陀螺选型不是看单一参数,但是零偏稳定性,是第一道筛选门槛。
先锁定满足任务时长要求的零偏指标,再去评估量程、带宽、功耗、尺寸等参数,才能选出适配项目的陀螺与惯导方案,避免样机落地后才发现性能短板。
在低空经济持续爆发的当下,不管是航测、巡检还是特种作业装备,只有以稳定的零偏性能作为根基,无人平台才能在卫星拒止、高低温、强振动等复杂工况下持续可靠运行。
TLH-F 光纤陀螺产品参数
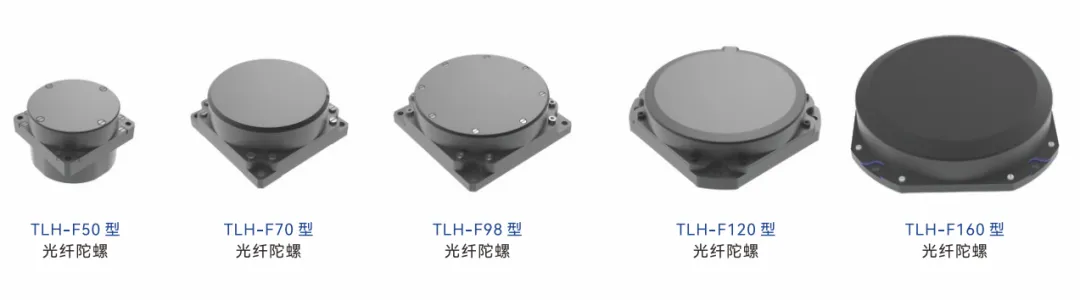
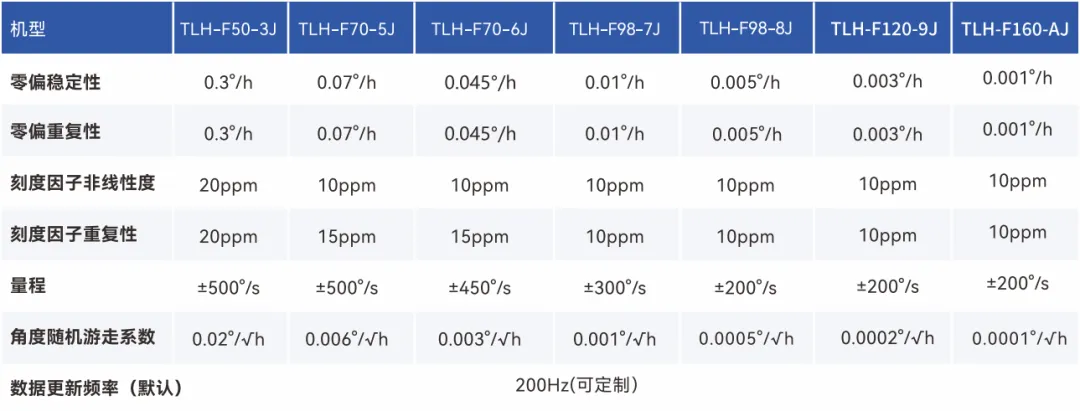
主要功能:
● 支持内部和外部触发
● 带宽可调,最高支持2K
● 启动时间快
● 光纤陀螺零偏稳定性精度可选范围为:0.5°~0.001°/h
技术特点:
● 领先的光路设计和盘装工艺,高可靠性
● 优化后的π/2调制技术及四态调制技术
● 控制更简单可靠
● 具有故障自检功能
● 耐冲击和抗振动,可靠性高、环境适应能力强
● 具备 RS422 数字接口输出,可根据用户需求进行定制
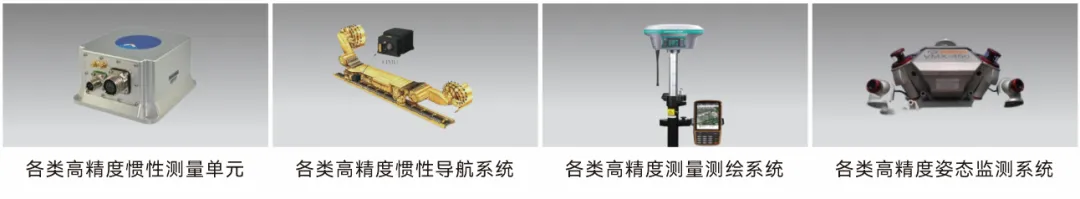
应用场景:
下一条没有了!

